Рука-робот, що ходить на пальцях: прототип із Цюриха натхненний «Сімейкою Аддамс»
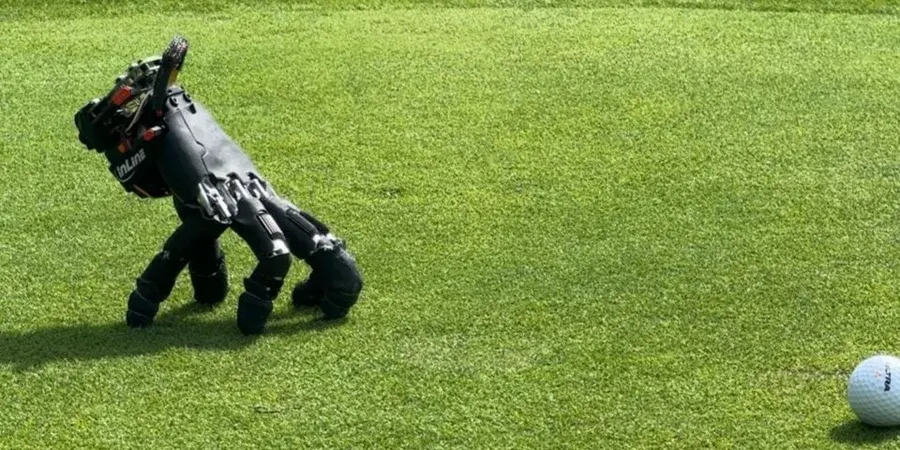
Дослідники з Лабораторії м'якої робототехніки ETH Zurich створили автономну роботизовану руку, яка пересувається, спираючись на власні пальці, як на ноги.
Ідея виглядає знайомою для тих, хто пам'ятає персонажа Річ із «Сімейки Аддамс» — відрубану руку, яка сама рухається, хапає предмети й чинить так, ніби має власний характер. Швейцарські інженери взяли цей образ за відправну точку й довели його до робочого прототипу.
Технічно це стандартна антропоморфна права рука з п'ятьма пальцями та 20 виконавчими суглобами — по чотири на кожному пальці. Усередині розмістили компактний модуль із батареєю, датчиками й обчислювальним обладнанням. Важить конструкція 818 грамів, і цього достатньо, щоб рука працювала самостійно, без решти тіла.
Сенс такої автономності дослідники пояснюють у статті: рука з власною мобільністю здатна діяти в обмежених робочих просторах, не змушуючи тіло, яке зазвичай її носить, рухатися слідом. Наприклад, більший робот може залишити руку на опорній поверхні біля вузького отвору — далі вона сама дістанеться до елемента керування чи об'єкта, взаємодіє з ним і повернеться, щоб її забрали.
Навчали руку методом підкріплення у спеціалізованому симуляторі з багатьма паралельними середовищами. Завдання виявилося непростим: коли один палець піднімається, щоб зробити крок або натиснути клавішу, решта мають утримувати всю руку. До того ж пальці не однакові за розміром, а долоня розташована під нахилом — не як у ніг звичайного робота. Щоб це врахувати, кожному кінчику пальця призначили власне цільове положення, прив'язане до природного положення руки. Залежно від завдання робот сам вирішував, куди і коли ступає кожен палець.
Під час випробувань рука пересувалася 14 різними типами поверхонь — як у приміщенні, так і назовні: асфальт, метал, плитка, трава, гравій, пошкоджений камінь. Вона також навчилася натискати команди на клавіатурі та штовхати невеликий кубик до цілі. Крім ходьби й повзання, рука вміє відновлюватися після падіння, спираючись на всі п'ять пальців.
Автори сподіваються, що прототип згодом стане частиною більшого робота й виконуватиме спеціалізовані завдання. «Ми показуємо, що комерційна антропоморфна рука може служити автономним мобільним маніпулятором», — зазначають вони у статті.
Загалом цей проєкт — ще один приклад того, як робототехніка рухається від великих універсальних машин до вужчих, але самостійніших модулів. Окрема рука, здатна дістатися туди, куди не пролізе корпус, виглядає не стільки дивацтвом, скільки спробою розв'язати конкретну інженерну проблему — обмежений простір.
Читайте також
Ще в розділі «Мода»
- «Покоління 91»: як українські бренди переосмислюють Незалежність
- Пальне в Україні може подорожчати до 100 грн за літр: що відомо
- Одеса святкує День міста: історія, колорит і незламність
- Без білого: Dilara Findikoglu представила весільну капсулу для афтепаті
- Ціни в серпні: що подорожчає, а що стане доступнішим